实训基地建设
结合教学目标配置机器人、机械臂、传感模块与开发环境,组织教学、实训和实验验证空间。
 元亨谊和机器人科技
SOLUTIONS / 应用方案
面向巡检、制造、物流、智慧零售与教学实训,将机器人平台、感知模块和数据流程组织为具体应用。
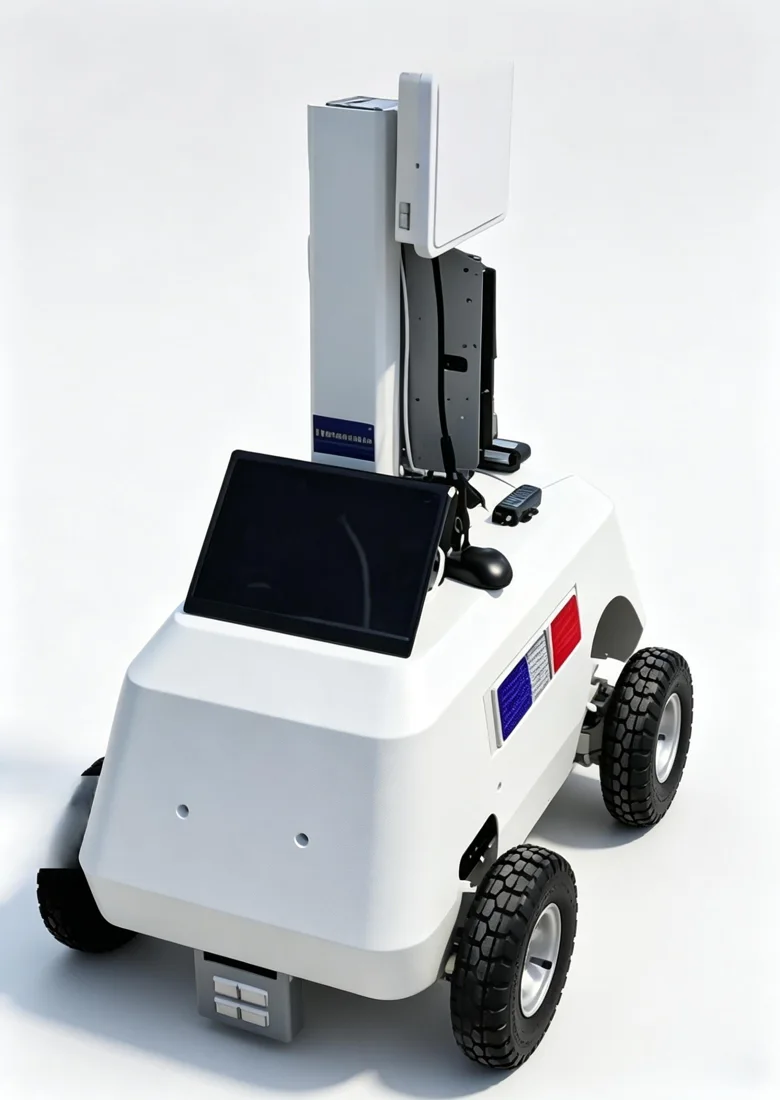
面向厂区、电力设施及园区等环境,按任务组合气体、温湿度、红外测温、图像采集与设备识别能力。机器人沿规划路径执行巡检,将采集结果与异常信息回传至业务端。
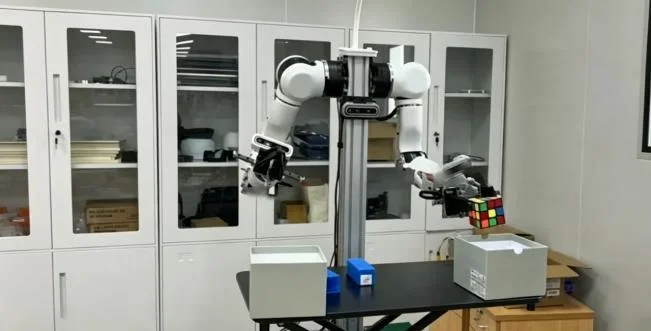
利用机械臂、末端执行器和多模态传感器组织抓取、分拣与装配实验,记录操作过程中的状态与反馈,为机器人控制和模型训练提供数据基础。
光纤感知可作为感知方案的研究方向之一,围绕手部接触、足底载荷及结构形变,与视觉和关节状态进行关联分析。
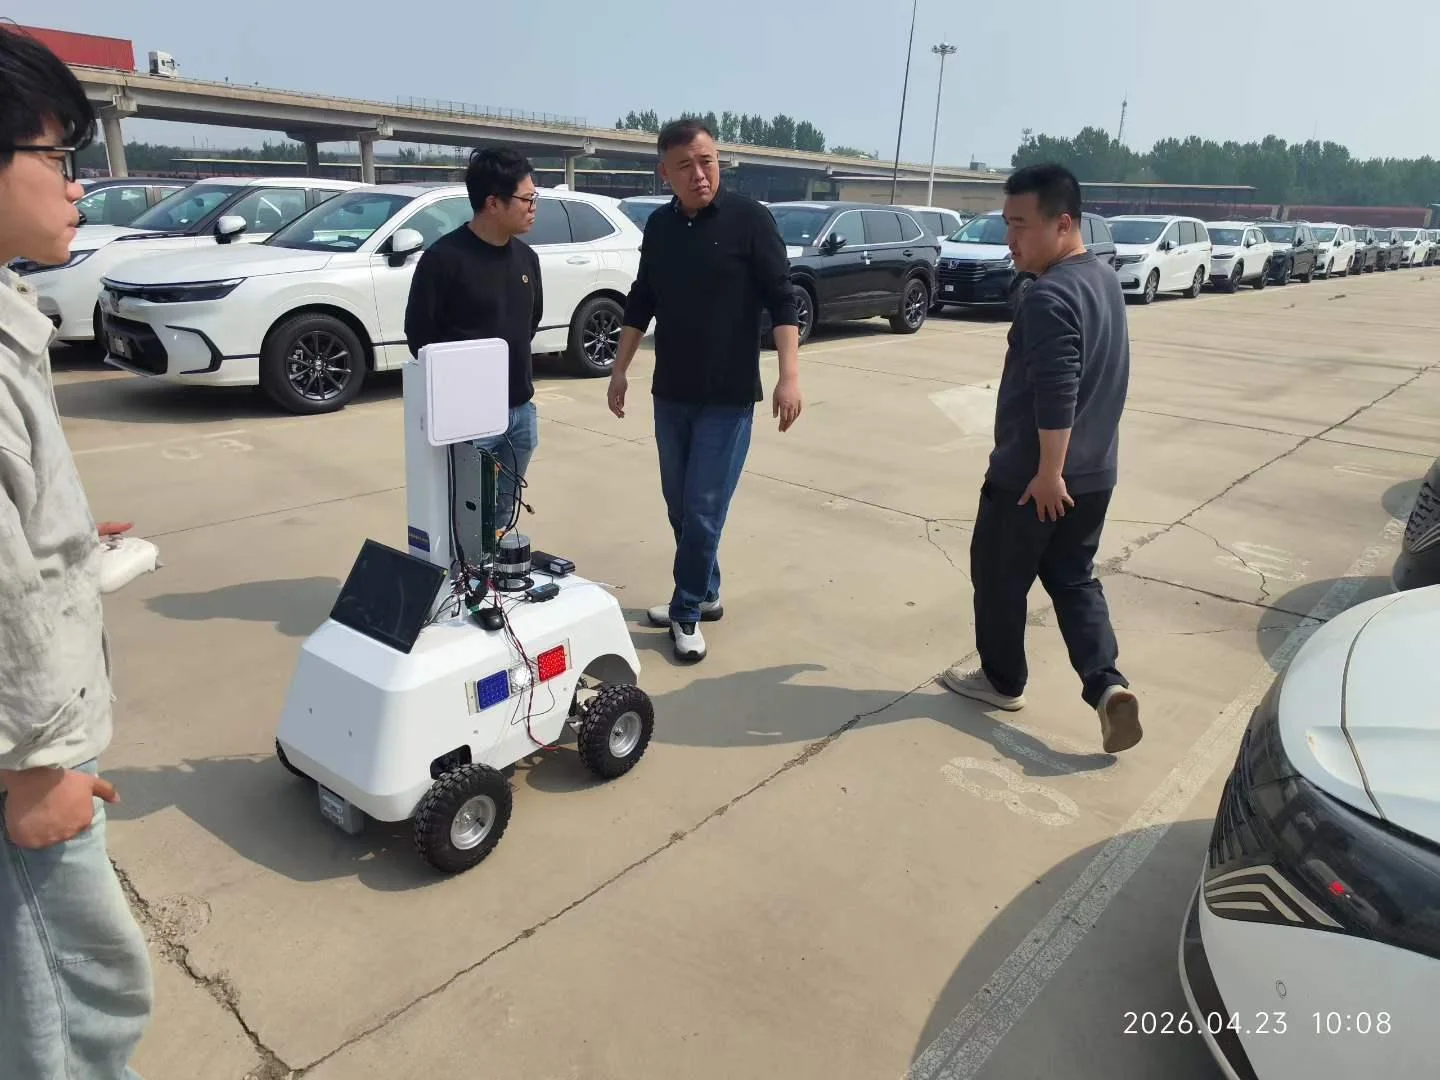
了解光纤感知的机器人应用面向车场、物流枢纽的资产盘点需求,开展动态识别、路径规划与实时数据传输验证。与商业场景结合时,可围绕导购、仓储分拣、物流配送等环节组织应用。
公司资料记录了2026年7月河北国创、北人集团与京津冀国家技术创新中心河北中心的战略合作,围绕智慧商超示范中心推进技术研发、产品迭代和场景验证。该合作涉及的试点状态以项目实际进展为准。
结合教学目标配置机器人、机械臂、传感模块与开发环境,组织教学、实训和实验验证空间。
以硬件拼装、机械原理和编程为起点,逐步加入传感、人工智能交互与协同控制任务。
利用教学演示理解原理与参数,再结合实物实验进行标定与验证,明确模型适用范围。
确认对象、环境、工作流程与预期目标。
确定平台、传感配置、接口和实施范围。
在约定条件下验证功能与关键指标。
按约定开展交付、使用说明与后续服务。
交流与合作
告诉我们应用场景、设备需求与项目目标。