面向电流与磁场测量
围绕光偏振状态的变化开展测量方法研究,探索电流、磁场等物理量的光学感知与传感器实现。
 元亨谊和机器人科技
RESEARCH / 光纤感知与科研合作
连接科研合作、传感技术与机器人应用,让接触、载荷和结构形变成为可测量、可分析的信号。
公司与河北省科学院机电所共建全形机器人光学感知实验室,聚焦偏振式光纤传感与分布式光纤传感两大方向。依托机电、数学、激光及自动化等领域的科研协作,推进传感原理、测量方法与应用验证。
合作方向包括偏振式光纤电流/磁场传感,以及分布式光纤在机器人足底等位置的部署探索。通过实验室研究与机器人场景相结合,讨论从传感单元到系统集成的实现路径。
围绕光偏振状态的变化开展测量方法研究,探索电流、磁场等物理量的光学感知与传感器实现。
沿光纤路径获取空间位置相关的测量信息,研究温度、应变及扰动等信号与部署位置之间的关系。
将封装、布设、信号解调、标定与数据分析结合,评估光学感知与机器人结构、控制及环境的适配。
光纤传感链路在电磁环境中具有应用潜力,但完整系统仍需考虑解调设备、封装、温漂、机械耦合和现场条件。涉及危险环境时,应另行满足对应的设备与场所要求。
围绕机器人接触与运动,讨论感知部署。
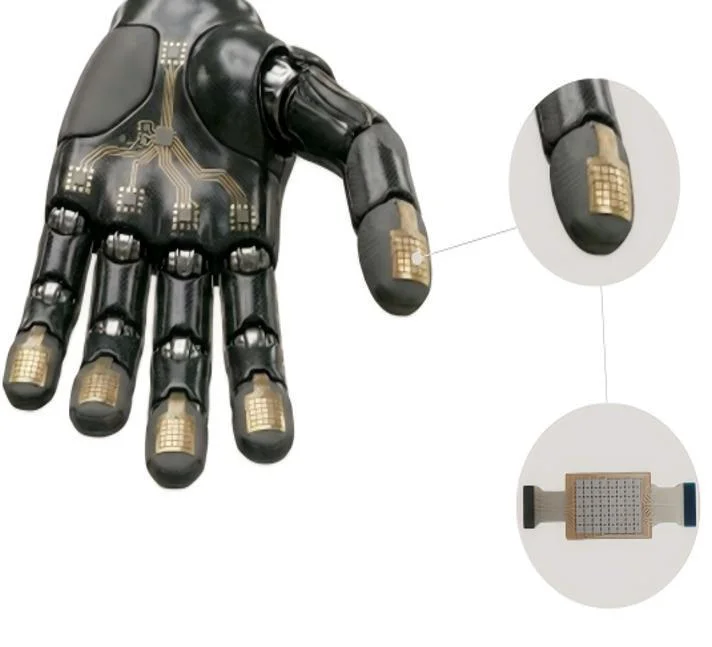
围绕指尖、手指或末端执行器的接触状态与形变开展测量探索,为抓取过程的感知和反馈提供研究路径。
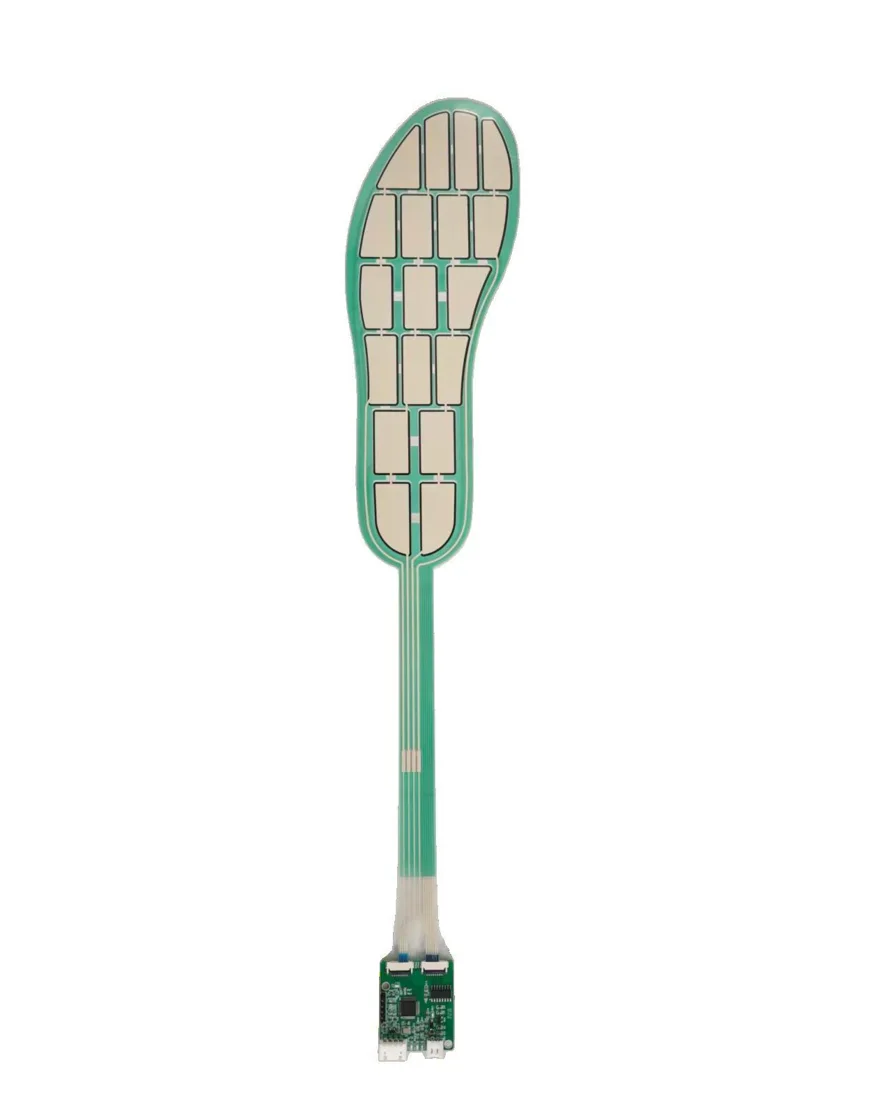
围绕足底传感布设、载荷分布与接触变化开展实验,研究测量信号与机器人支撑状态之间的关联。
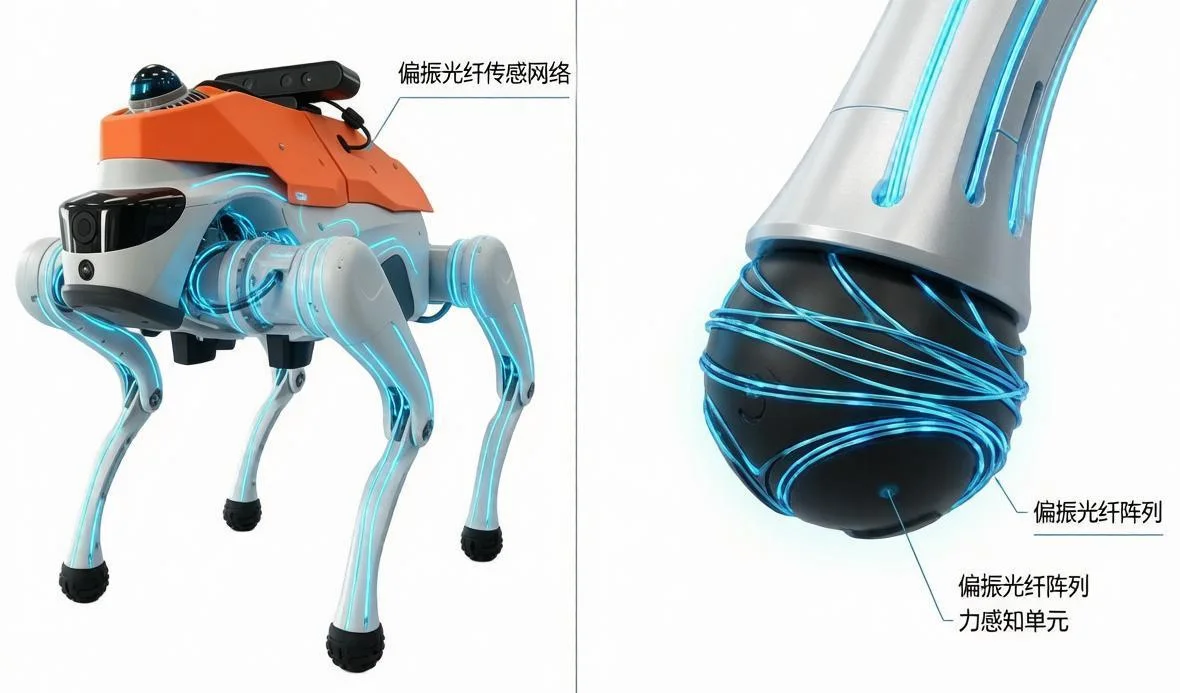
结合机器人肢体、柔性结构或巡检场景,研究应变、温度等信息与结构状态、环境变化的联系。
图片为公司介绍资料中的研究方向示意。此处介绍研究与应用探索,不将示意图或教学仿真视为量产产品、精度认证或项目验收结果。
定义需要观察的接触、载荷、形变或环境信息。
结合安装空间、敏感方向与光路选择测量方案。
对比参考测量,观察噪声、温漂与重复性影响。
将信号与抓取、支撑或巡检状态关联,验证使用边界。
05 / 配套教学与仿真探索
为了让光纤感知原理与机器人应用更容易理解,这里提供一个面向教学与方案探索的演示项目。它围绕机器人抓取、触觉、足底平衡和结构形变,组织光纤传感模型与交互实验。
项目用于理解传感布设、参数变化与信号反馈,不代表联合实验室的正式交付成果,也不替代实物标定和工程验证。项目页面提供介绍与本地运行说明。
交流与合作
告诉我们应用场景、设备需求与项目目标。