多传感器与光学测量
结合视觉、激光雷达、环境传感和光纤感知方向,为机器人状态与环境信息提供输入。
 元亨谊和机器人科技
PRODUCTS / 产品中心
围绕工业与科研、教学实训和二次开发三类需求,组织机器人本体、末端执行器、传感模块与软件平台。
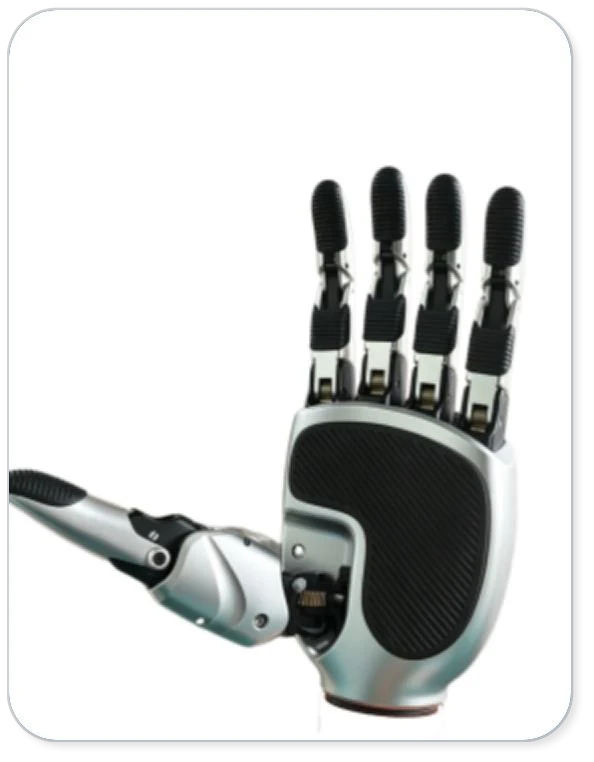
01 / 灵巧操作
围绕柔性抓取、精细装配、零件分拣等任务,结合末端力控协同与手臂控制开展应用。教学型五自由度仿生灵巧手可用于手势控制、基础抓取和二次开发实践。
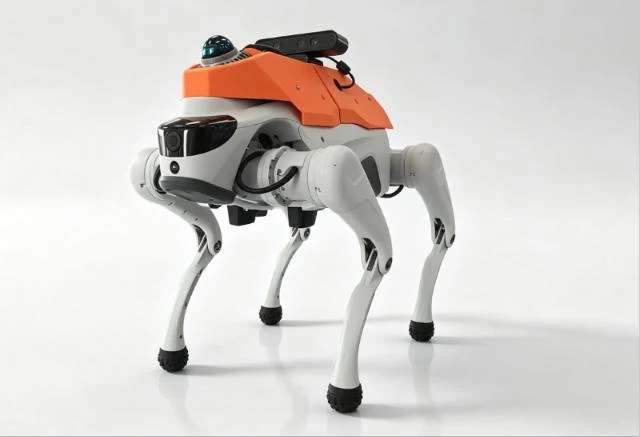
02 / 移动巡检
结合机器人移动能力与视觉、红外热成像、环境传感等模块,面向厂区、园区、变电站和管廊的巡检需求。四足与轮式平台分别适配不同的地形与通行条件。
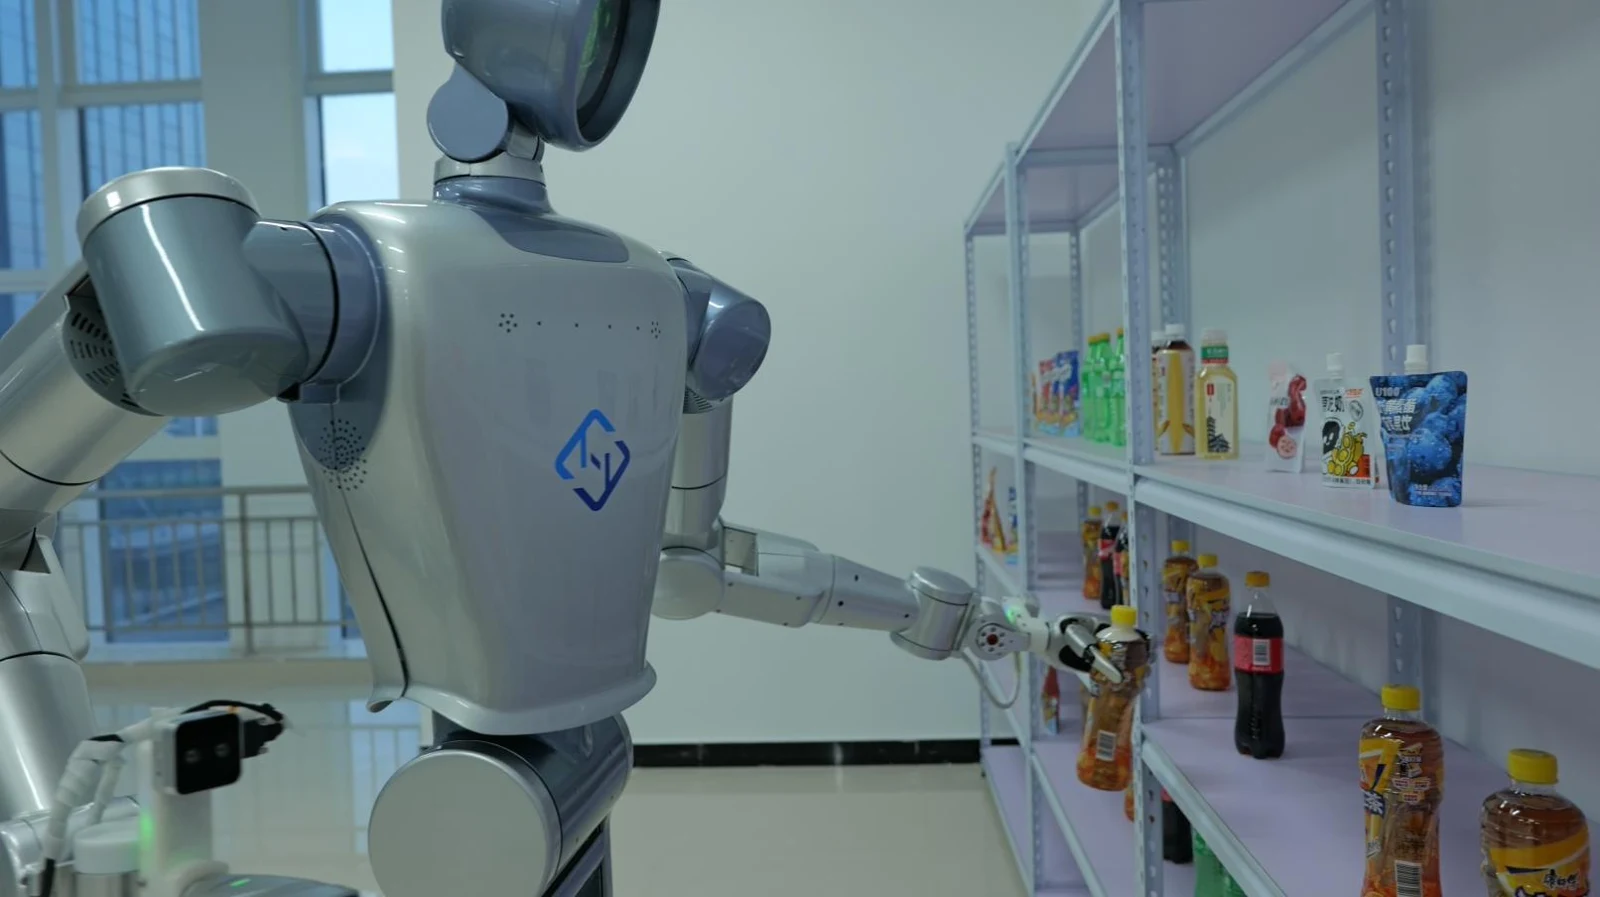
03 / 移动操作
将移动底盘与轻量化上肢结合,末端可选柔性夹爪或灵巧手,集成视觉导航与语音交互,围绕移动、定位和操作任务构建应用。
04 / 教学实训
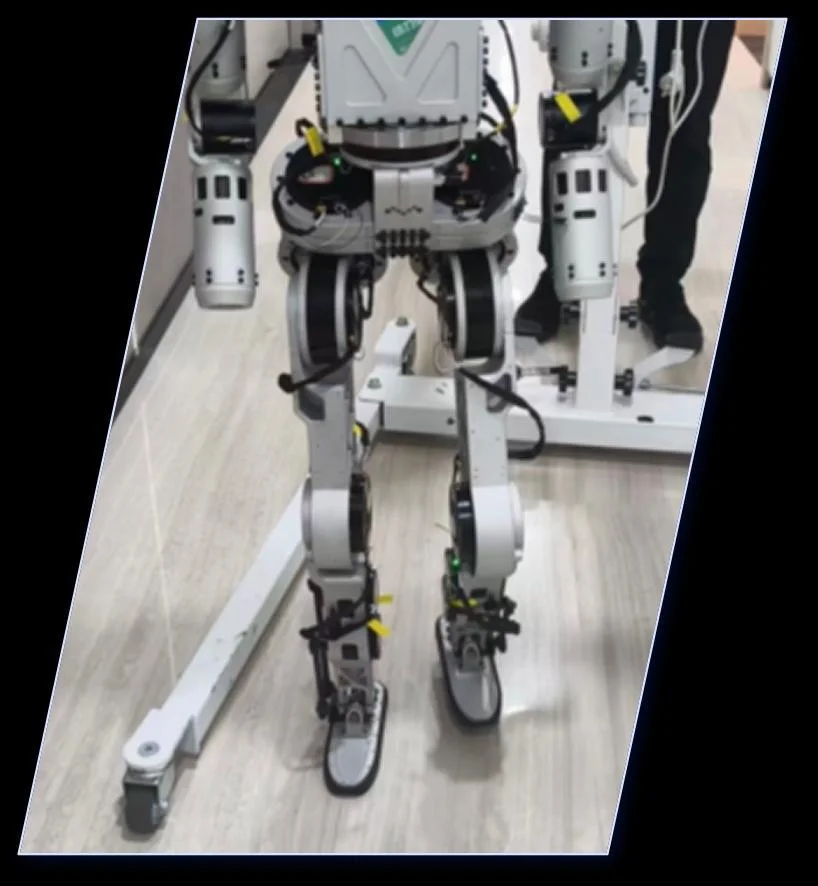
以轻量化人形机器人、组装四足机械狗、协作臂和灵巧手等设备为载体,串联硬件拼装、机械原理、图形化编程与人工智能交互实践。
结合视觉、激光雷达、环境传感和光纤感知方向,为机器人状态与环境信息提供输入。
围绕设备接口、任务控制和数据处理组织开发实践,接口及支持范围随具体产品确认。
围绕视觉、力觉、触觉及关节数据开展采集,为操作学习与方案验证提供实验基础。
本页用于产品与应用方向介绍。图片及功能描述不构成所有型号的统一配置承诺,技术指标、开放接口与交付范围以双方确认的方案为准。
交流与合作
告诉我们应用场景、设备需求与项目目标。